Monitoramento visual inteligente da poça de fusão para correção de trajetória em manufatura aditiva DED-Arc robotizada
Visão computacional e aprendizagem de máquina para reconhecer padrões visuais e temporais da poça de fusão na manufatura aditiva metálica por arco elétrico.
Por que observar a poça de fusão?
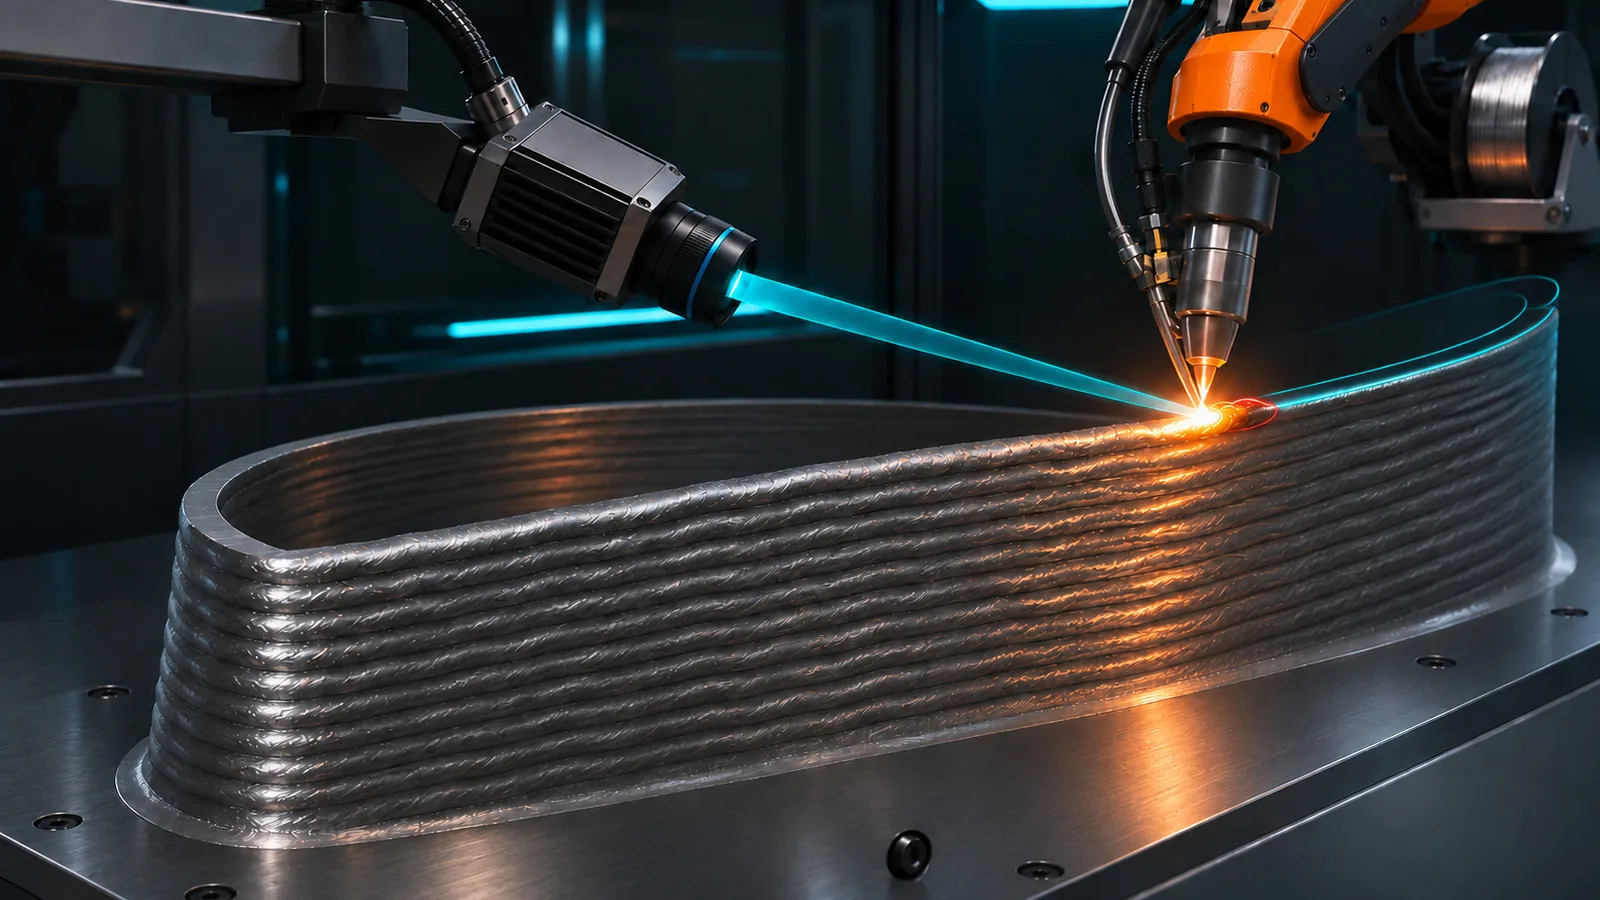
A deposição por energia dirigida com arco elétrico (DED-Arc) permite fabricar componentes metálicos camada a camada, mas a variabilidade da poça de fusão dificulta a repetibilidade da deposição.
A pesquisa investiga métodos de visão computacional e aprendizagem de máquina para reconhecer os padrões visuais e temporais da poça durante a deposição multicamada. O conhecimento obtido poderá fundamentar estudos posteriores de correção de trajetória; esta proposta não prevê comando do robô em malha fechada.
Imagens, temperatura e variáveis de soldagem, sincronizadas.
Vídeos obtidos com câmera monocromática de obturador global serão sincronizados com registros de temperatura e variáveis de soldagem. A partir de corridas de deposição em condições controladas, será construída uma base anotada de imagens e sinais.
Serão comparados descritores geométricos, classificadores compactos e modelos temporais. Treino e teste serão separados por corrida, com avaliação adicional em condições não usadas no ajuste dos modelos.
Reconhecer os estados da poça durante a deposição.
Desenvolver e validar métodos de visão computacional e aprendizagem de máquina para reconhecer estados da poça de fusão na deposição multicamada por DED-Arc. As previsões serão apresentadas em modo de observação, sem comando do robô ou correção de trajetória nesta etapa.
- Estabelecer um protocolo reprodutível de aquisição e anotação.
- Segmentar a poça em imagens sujeitas à luminosidade do arco e a respingos.
- Comparar classificadores de quadros e de sequências curtas.
- Medir a robustez entre corridas e condições de soldagem.
- Caracterizar a latência de inferência.
Como o desempenho será medido.
Também serão relatadas a sensibilidade por classe e as limitações dos modelos.
Protocolo, base documentada e modelos reproduzíveis.
- Protocolo experimental de aquisição e sincronização.
- Base anotada e documentada de imagens e sinais.
- Métodos reproduzíveis de segmentação e classificação visual e temporal.
- Protótipo de observação com classe, confiança e tempo de processamento.
- Dois planos e relatórios individualizados de iniciação tecnológica.
- Comunicação de resultados em congresso, condicionada ao aceite, e submissão de manuscrito ao Journal of Manufacturing Processes.
Pesquisa com formação de novos pesquisadores.
O projeto é coordenado por Rafael Nobre Orsi, com dois bolsistas de iniciação tecnológica atuando na aquisição e curadoria dos dados e no reconhecimento de padrões.
- ✓
Proposta submetida à FAPESP
Concluída · out. 2026Chamada de Propostas 2/2026 — Auxílio à Inovação Regular, Iniciação Tecnológica.
Análise e contratação
Em andamentoProcesso 2026/27446-9 em fase de contratação.
Protocolo de aquisição, sincronização e anotação
Planejada · a partir de fev. 2027Base anotada e métodos de segmentação e classificação
PlanejadaAvaliação entre corridas, latência e protótipo de observação
PlanejadaDivulgação dos resultados
Planejada · até jul. 2028